实体人工智能与自主人形机器人:2026–2027年工业制造的范式变革
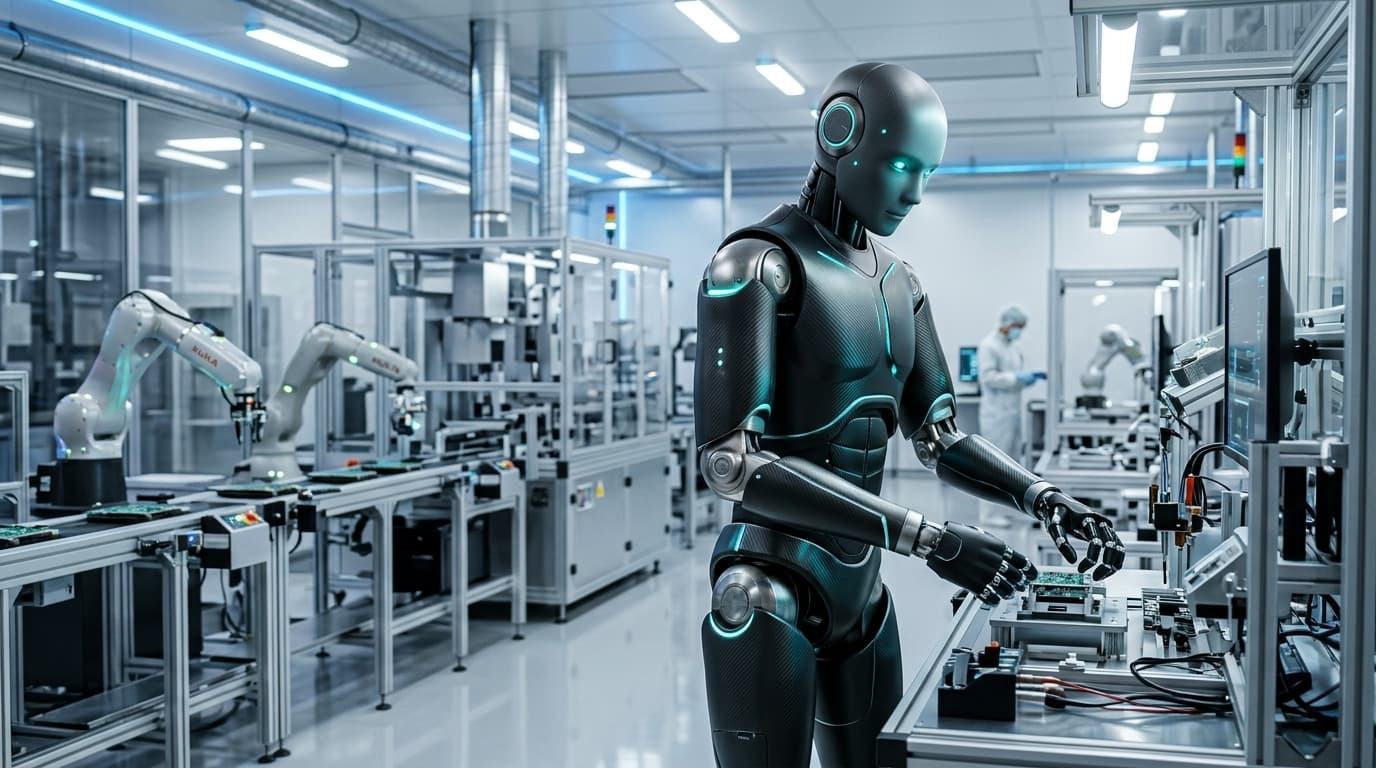
快速回答: 实体人工智能(Physical AI)与商用双足人形机器人的深度融合,代表了自20世纪70年代汽车工业引入焊接机械臂以来最深刻的制造业技术变革。与必须被隔离在防护安全围栏内且缺乏环境适应力的传统固定式工业机械臂不同,2026–2027年的新一代人形平台(如 Figure 02、Tesla Optimus Gen 3、Boston Dynamics Atlas 等)采用了先进的视觉-语言-动作(VLA)多模态基座模型。这些自主系统能够实时理解未编程的三维物理空间,泛化不同装配工序的操作策略,并在无需对工厂基础设施进行二次改造的情况下,与人类技师安全协作。
半个多世纪以来,工业自动化始终以“高精度、刚性运作与高昂资本支出”为标志。固定在工厂地面的重型六轴工业机械臂擅长以亚毫米级的精度重复执行数百万次单一任务。然而,只要工件摆放角度、环境光照或装配公差发生哪怕一毫米的细微变化,整条自动化产线就不得不全面停摆。
进入2026–2027年,随着前沿深度神经网络与物理机械执行器、触觉传感器的紧密结合,**实体人工智能(Physical AI)**正在引发全球制造业的根本性范式转变。双足人形机器人已不再局限于实验室内的技术展示,而是作为工业操作员全面进驻汽车整车装配、高端半导体封装以及航空航天零部件供应链。
架构演进:传统固定自动化 vs 具身实体人工智能
理解企业巨头为何重金投资人形机器人车队,关键在于对比传统自动化范式与具身神经网络架构的内在差异:
传统工业自动化(基于规则与刚性硬编码):
[预设静态代码脚本] ──► [地面固定六轴臂] ──► [单一机械往复动作] ──► (位置偏差1毫米即报错停机)

具身实体人工智能(搭载VLA多模态模型):
[多目环视3D空间感知 + 密集阵列触觉传感器]
                           │
                           ▼
[多模态视觉-语言-动作(VLA)神经基座模型]
                           │
                           ▼
[实时路径轨迹优化 + 各关节电机扭矩动态自适应补偿(200Hz)]
                           │
                           ▼
[自适应双巧手末端操作(对非结构化零件实现零样本抓取与装配)]
2026–2027年主流商用人形机器人战略对比矩阵
下表系统对比了当前在全球制造业标杆工厂中开展规模化试点部署的核心商业人形机器人平台:
| 机器人平台与制造商 | 核心驱动执行机构 | 板载计算与实时推理引擎 | 全身自由度(DoF) | 连续作业续航 | 核心工业应用场景 |
|---|---|---|---|---|---|
| Figure 02(Figure AI) | 定制体感机电集成式高扭矩执行器 | 板载双路高性能神经网络 NPU | 40+ 自由度(含16自由度高灵巧手) | 约 5 小时(支持热插拔电池) | 汽车冲压板金精准装配与工厂内线物流 |
| Tesla Optimus Gen 3 | 行星滚柱丝杠与紧凑型旋转执行器 | 特斯拉全自研 FSD/HW4 车规级计算机 | 28 个躯干自由度 + 22 自由度手部 | 约 8 小时(满足单班制满负荷运转) | 动力电池电芯模块组装与线边物料分拨 |
| Boston Dynamics Atlas | 全电动高扭矩专用电驱关节 | 分布式实时动态运动控制服务器 | 具备超越人类生理极限的关节旋转范围 | 约 4 至 5 小时 | 重型铸件分拣、高负荷搬运及高危环境检修 |
| Agility Robotics Digit | 拟生二足反向关节运动连杆机构 | 边缘视觉感知 + 云端机队调度管理 | 专为搬运标准化物料箱量身定制 | 约 6 小时 | 电商履约中心跨码头分拣与出库装卸 |
赋能实体人工智能的三大核心技术突破
人形机器人从步履蹒跚的科研样机蜕变成为合格的现代化产业工人,得益于三项关键技术的协同成熟:
1. 视觉-语言-动作(VLA)端到端神经网络模型
传统机器人即使调整指尖移动几毫米,也需要算法工程师编写繁重的运动学轨迹方程。而现代VLA模型能够直接接收多目高清视频流与自然语言指令(例如:“抓取铝制散热鳍片,确保导热垫面朝上,精准嵌入机箱卡槽并卡紧”),并以200Hz的频率直接输出全身各电机扭矩控制流。由于模型在物理仿真引擎(如 NVIDIA Isaac Sim)中完成了数百万小时的强化学习预训练,机器人即使面对全新的零部件外包装或变化的光照,也能展现出惊人的零样本(Zero-shot)泛化能力。
2. 媲美人类皮肤的高密度光学触觉感知系统
人类手指拥有数以千计的机械感受器,能在毫秒级内感知滑移量与表面微纹理。新一代仿生机械手在指尖全面整合了弹性光学触觉阵列与微应变计。这使得人形机器人既能轻柔抓取脆弱的锂离子聚合物软包电芯而绝不损坏隔膜,又能即刻握紧重型气动螺栓枪执行大扭矩紧固作业。(延伸阅读:自主系统中的边缘计算与端侧AI)
3. 高能量密度固态电池的骨盆底盘一体化工程
过去的液压或早期电动人形机器人受制于电池密度,往往运转60至90分钟便能量耗尽。现代工业级机器人将半固态及全固态电池包直接作为骨盆承重底盘结构件进行集成设计,将整机重量能量比提升了一倍以上,实现单次充电连续作业5至8小时,并结合地面无线感应快充桩将生产中断时间压缩至接近于零。(延伸阅读:全固态电池与电动汽车进化路线)
经济投资回报率(ROI):工厂部署成本精算
对于制造企业的厂长与首席运营官(COO)而言,决定引入人形机器人的核心逻辑在于**全生命周期拥有成本(TCO)**与传统人力及刚性自动化的经济性对比:
- 硬件即服务(HaaS)计费模式普及: 头部机器人制造商普遍推行按服务工时付费的轻资产模式,省去了单台15万美元以上的高额固定资产采购支出。企业仅需支付每作业工时18至25美元的综合服务费,即涵盖了硬件租赁、云端算力调度、预防性维保以及无感OTA软件迭代。
- 存量工厂设施(Brownfield)完美兼容: 传统自动化改造往往需要掀翻车间地面并重新规划产线走廊。人形机器人天生契合人类尺度的建筑空间:能够上下标准楼梯、穿行90厘米宽的标准通道,并直接使用为人类工人设计的人体工学装配台与手持工具。
- 消除工伤赔付并缓解劳动力断层危机: 将高温车间作业、汽车底盘喷涂以及长期负重弯腰等高致伤性工序交由人形机器人代劳,不仅能显著削减企业数百万美元的工伤保险与医疗赔偿支出,更为老龄化社会中日益严重的制造业招工难提供了确定性解法。
常见问题解答 (FAQ)
人形机器人与传统的固定工业机械臂有什么本质区别?
传统工业机械臂只能永久固定在特定工位上,依赖固化的离线编程,无法应对作业环境的动态微调。而人形机器人具备双足全地形移动能力、环视全景感知与实体人工智能(VLA模型),能够在复杂的车间现场自主导航、跨工位换岗,并直接使用为人类设计的标准工具执行复合工序,无需重构整厂硬件产线。
人形机器人与人类工人在同一工位混线作业安全吗?
非常安全。现代工业级人形系统构建了多重主动防御安全架构,包括受力即柔顺回退的阻抗控制关节、冗余激光雷达与飞行时间(ToF)深度相机,以及实时碰撞预测算法。一旦检测到人体意外侵入动作干涉区,关节驱动扭矩会在15毫秒内紧急断开并安全悬停,从物理原理上消除机械碰撞伤害。
当前阻碍人形机器人在工厂大规模落地的最大技术瓶颈是什么?
2026年制造业面临的主要技术挑战在于:双巧手执行微细非结构化装配时的边缘端低延迟推理计算、紧凑型关节电机在高负载持续作业下的热耗散平衡,以及跨国安全准入与工业认证标准(如 OSHA、CE 机械指令)的统一规范。
实体人工智能的普及会导致制造业工人全面失业吗?
行业共识表明,人形机器人主要填补的是全球工业界日益严峻的劳动力供给缺口,而非简单替代工人。机器人全面接管了高危、高污染、夜班和重体力岗位;在此过程中,原有的一线工人正转型升级为机器人集群调度专员、智能维护技师与综合质量监管工程师。