피지컬 AI와 자율 휴머노이드 로봇: 2026~2027년 제조 산업의 패러다임 전환
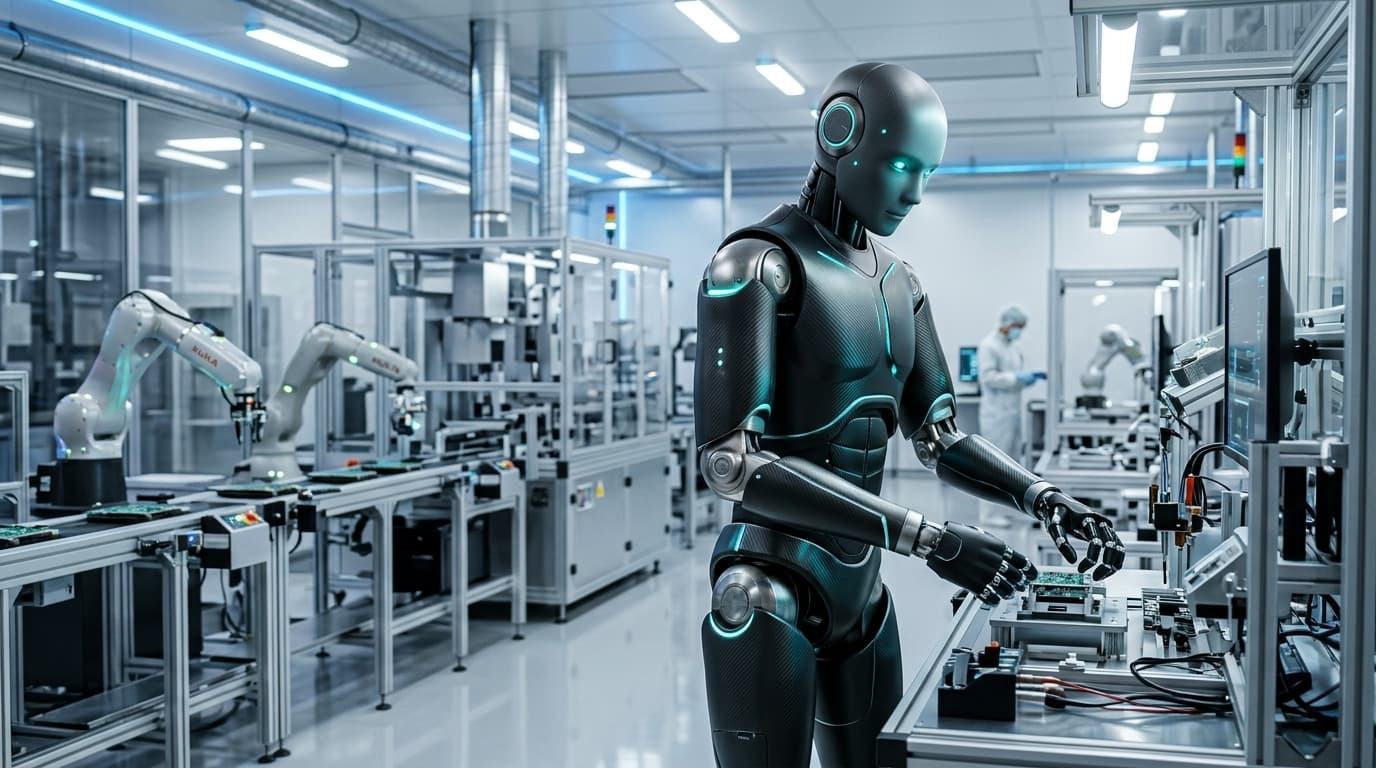
빠른 답변: **피지컬 AI(Physical AI)**와 상용 이족보행 휴머노이드 로봇의 결합은 1970년대 자동차 공장의 로봇 암 도입 이후 가장 파괴적인 제조업 혁신입니다. 안전 펜스에 격리되어 고정된 코드만을 반복하던 기존 산업용 로봇과 달리, 2026~2027년 차세대 휴머노이드(Figure 02, Tesla Optimus Gen 3, Boston Dynamics Atlas 등)는 멀티모달 시각-언어-행동(VLA) 파운데이션 모델을 탑재하고 있습니다. 이를 통해 비정형 3차원 공간을 실시간으로 인지하고, 생산 라인의 설비 개조 없이도 인간 작업자와 안전하게 협업하며 복잡한 조립 공정을 자율 수행합니다.
지난 50년 동안 산업 자동화는 정밀성, 강성, 막대한 자본 투자로 대표되었습니다. 공장 바닥에 고정된 6축 다관절 로봇은 1밀리미터 미만의 공차로 동일한 작업을 수백만 번 반복하는 데 탁월했습니다. 하지만 부품의 위치가 아주 미세하게 틀어지거나 조명이 바뀌면 전체 생산 라인이 멈추는 한계가 있었습니다.
2026~2027년, 심층 신경망과 물리적 액추에이터, 정밀 촉각 센서가 유기적으로 융합된 **피지컬 AI(Physical AI)**의 등장으로 제조 현장의 근본적인 패러다임 전환이 일어나고 있습니다. 휴머노이드 로봇은 실험실 단계를 넘어 완성차 조립 공장, 반도체 패키징 라인, 항공우주 물류 등에서 본격적인 상용 파일럿 배치가 이루어지고 있습니다.
아키텍처의 진화: 고정형 자동화 vs 체화된 피지컬 AI
글로벌 제조 대기업들이 휴머노이드 함대에 막대한 자금을 투자하는 이유를 이해하려면 기존 자동화와 체화된 피지컬 AI의 구조적 차이를 비교해야 합니다.
기존 산업용 자동화 (규칙 기반 & 고정형):
[정적 스크립트 실행] ──► [바닥 고정 6축 암] ──► [단일 반복 동작] ──► (부품 위치 1mm 오차 시 라인 정지)

체화된 피지컬 AI (VLA 파운데이션 모델 기반):
[서라운드 비전 공간 인식 + 고밀도 촉각 센서 어레이]
                           │
                           ▼
[멀티모달 시각-언어-행동(VLA) 신경망 모델]
                           │
                           ▼
[실시간 궤적 최적화 + 관절 모터 토크 동적 보정 (200Hz)]
                           │
                           ▼
[적응형 양손 머니퓰레이션 (비정형 물체 제로샷 파지 및 조립)]
선도 상용 휴머노이드 플랫폼 전략적 비교 매트릭스 (2026~2027년)
다음 표는 글로벌 첨단 생산 시설에서 파일럿 실증 중인 주요 상용 휴머노이드 플랫폼을 비교한 것입니다.
| 플랫폼 및 제조사 | 핵심 구동 액추에이터 구조 | 온보드 연산 및 추론 엔진 | 자유도 (DoF) | 연속 작동 시간 | 주요 산업 배치 영역 |
|---|---|---|---|---|---|
| Figure 02 (Figure AI) | 맞춤형 고출력 전동 액추에이터 | 차재 듀얼 고성능 NPU | 전신 40+ 자유도 (16 자유도 고정밀 핸드) | 약 5시간 (배터리 신속 교체형) | 자동차 차체 판금 장착 및 부품 물류 |
| Tesla Optimus Gen 3 | 유성 롤러 스크루 및 고성능 로터리 모터 | Tesla 자체 FSD/HW4 추론 컴퓨터 | 전신 28 자유도 + 22 자유도 핸드 | 약 8시간 (풀 시프트 연속 구동) | 배터리 셀 팩 조립 및 생산 라인 부품 이송 |
| Boston Dynamics Atlas | 순수 전동 고토크 로터리 구동계 | 중앙 실시간 분산 인식 제어 시스템 | 인간의 자연스러운 생체 관절 가동 범위 | 약 4~5시간 | 중량 부품 정렬, 고하중 운반, 위험 설비 점검 |
| Agility Robotics Digit | 하이브리드 이족보행 링크 기구 | 온디바이스 에지 인지 + 클라우드 관제 | 물류 토트 박스 운반에 최적화 | 약 6시간 | 물류 창고 간 크로스도킹 및 출하 피킹 |
피지컬 AI를 구현하는 3대 핵심 기술 혁신
휴머노이드가 불안정한 연구용 시제품에서 실제 공장 작업자로 진화할 수 있었던 배경에는 세 가지 핵심 기술의 성숙이 있습니다.
1. 시각-언어-행동(VLA) 신경망 모델
초기 로봇은 손가락 끝 하나를 움직이기 위해서도 방대한 기구학 방정식을 계산해야 했습니다. 반면 VLA 모델은 고해상도 스테레오 비전 영상과 "방열판 부품을 들어 열 인터페이스 패드가 위를 향하도록 브래킷에 삽입하라"는 자연어 지침을 직접 입력받아 200Hz 주기로 전 관절 모터 토크를 출력합니다. NVIDIA Isaac Sim과 같은 물리 시뮬레이션 환경에서 수백만 시간 사전 학습되어 부품의 외형이나 조명이 달라져도 제로샷(Zero-shot) 적응이 가능합니다.
2. 인간의 촉각에 필적하는 고밀도 전자 피부
인간의 손끝에는 미세한 미끄러짐과 질감을 즉각 감지하는 수천 개의 기계수용체가 있습니다. 차세대 로봇 핸드는 손가락 끝부분에 탄성 광학 촉각 어레이와 미세 변형 게이지를 내장하고 있습니다. 이를 통해 얇은 리튬이온 파우치 배터리 셀을 찌그러뜨리지 않고 안전하게 들어 올리거나, 토크 렌치를 잡고 강력한 체결 작업을 수행하는 작업 간 전환이 자유롭습니다. (관련 기사: 자율 시스템에서의 온디바이스 에지 AI)
3. 골반 섀시 통합 전고체 배터리
과거 유압식이나 초기 전동식 휴머노이드는 구동 시간이 6090분에 불과하여 잦은 충전 중단이 필요했습니다. 최신 휴머노이드는 에너지 밀도가 높은 반고체 및 전고체 배터리를 골반 섀시에 직접 일체화하여 단일 충전으로 58시간 연속 가동을 실현했으며, 무선 유도 충전 기술과 결합하여 운영 공백을 최소화했습니다. (관련 기사: 전고체 배터리 기술 혁신)
경제적 투자 대비 수익률(ROI): 공장 도입 비용 분석
공장장과 최고운영책임자(COO)에게 휴머노이드 도입의 핵심 결정 요인은 인간 노동 및 기존 자동화 대비 **총소유비용(TCO)**입니다.
- 서비스형 하드웨어(HaaS) 과금 모델: 수억 원의 초기 장비 구입비 대신, 대부분의 제조사는 시간당 18~25달러의 서비스형(HaaS) 요금제를 채택하고 있습니다. 여기에는 하드웨어 리스, 원격 클라우드 관제, 예방 유지보수, 무선(OTA) 신경망 업데이트가 모두 포함됩니다.
- 기존 공장 설비(Brownfield)와의 호환성: 기존의 자동화는 공장 바닥을 뜯어내고 안전 펜스를 둘러야 했지만, 휴머노이드는 인간 작업자의 동선에 맞춰 계단을 오르고, 일반 규격의 문을 통과하며, 기존 작업대와 수공구를 그대로 활용할 수 있습니다.
- 작업장 산업재해 감소: 자동차 하부 실란트 도포나 고중량 반복 운반 등 근골격계 질환 유발 공정을 휴머노이드가 전담함으로써 산재 보상금 지출을 줄이고 고령화에 따른 제조업 인력 부족을 해소합니다.
자주 묻는 질문 (FAQ)
휴머노이드 로봇은 기존 산업용 로봇 암과 어떻게 다른가요?
기존 로봇 암은 단일 작업대에 볼트로 고정되어 미리 정해진 코드만 수행하며 주변 환경 변화에 적응할 수 없습니다. 반면 휴머노이드 로봇은 이족보행을 통한 뛰어난 이동성, 서라운드 비전, 피지컬 AI를 결합하여 복잡한 공장 내부를 스스로 이동하고, 인간용으로 설계된 공구와 작업 공간을 활용해 다양한 작업을 유연하게 수행할 수 있습니다.
휴머노이드 로봇은 인간 작업자와 같은 공간에서 안전하게 일할 수 있나요?
네, 안전합니다. 최신 휴머노이드 시스템은 외력을 감지하면 모터가 부드럽게 감속하는 컴플라이언스 제어 액추에이터, 다중 라이다, 실시간 충돌 예측 신경망 등 다계층 안전 설계를 갖추고 있습니다. 작업자가 로봇의 작업 반경에 갑자기 진입하더라도 15밀리초 이내에 토크가 차단되어 물리적 충돌 전에 정지합니다.
현재 휴머노이드 현장 도입의 가장 큰 기술적 걸림돌은 무엇인가요?
2026년 기준 주요 과제는 복잡한 양손 미세 조작 시 발생하는 온보드 추론 레이턴시(지연 시간), 고하중 연속 작업 시 초소형 회전 액추에이터의 발열 제어, 그리고 국가별 안전 인증 표준(OSHA, EU 기계류 규격 등)의 정립입니다.
피지컬 AI의 확산이 제조업 일자리에 미치는 영향은 어떠한가요?
단순히 대량 실직을 유발하기보다는 선진국 제조업의 만성적인 인력난을 해소하는 역할을 합니다. 반복적이고 위험한 3D(교대근무, 유해환경) 작업을 로봇이 맡고, 기존 숙련 기술자는 로봇 함대 관리자, 유지보수 엔지니어, 품질 검사 총괄 등으로 역할을 고도화하고 있습니다.