フィジカルAIと自律型ヒューマノイドロボット:2026〜2027年の製造業パラダイムシフト
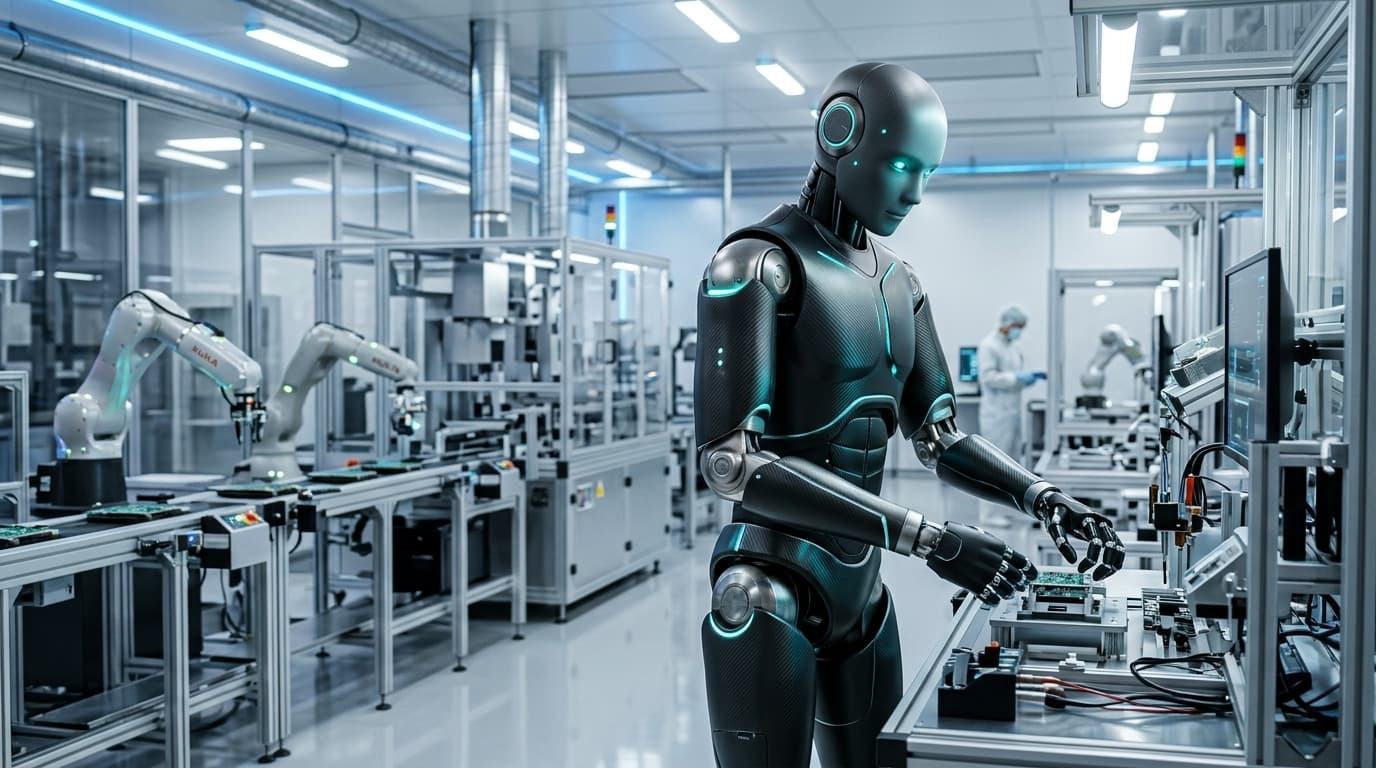
クイック回答: フィジカルAI(Physical AI)と商用二足歩行ヒューマノイドロボットの融合は、1970年代の自動車溶接ロボットアーム導入以来、製造業界における最大の産業変革を意味します。厳重な安全柵と固定されたルールベースのプログラミングを必要とした従来の産業用ロボットとは異なり、2026〜2027年のヒューマノイド(Figure 02、Tesla Optimus Gen 3、Boston Dynamics Atlasなど)は、マルチモーダルな視覚・言語・行動(VLA)基盤モデルを搭載しています。これにより、未知の3次元空間環境をリアルタイムに解釈し、柔軟な組立作業を学習し、工場の設備改修を行うことなく人間の技術者と安全に協調して作業できます。
過去50年以上にわたり、産業オートメーションは「高い精度、剛性、多額の設備投資」によって定義されてきました。工場の床にボルトで固定された大型6軸ロボットアームは、サブミリ単位の誤差で単一の反復作業を数百万回こなすことには長けていました。しかし、部品の位置、光の反射、作業環境が1ミリでもずれると、生産ライン全体が停止してしまっていました。
2026〜2027年、製造業は深層ニューラルネットワークと物理的アクチュエータ、触覚センサーを統合した**「フィジカル人工知能(Physical AI)」**によって根本的な転換点を迎えています。二足歩行ヒューマノイドロボットは実験室のデモから脱却し、自動車組立、半導体パッケージング、航空宇宙サプライチェーンなどの現場で本格的な商用パイロット配備が進んでいます。
構造的進化:固定型オートメーション vs 身体性フィジカルAI
製造業の大手企業がヒューマノイド群に数十億ドル規模の投資を行う理由を理解するには、従来の自動化パラダイムと身体性ニューラルアーキテクチャの構造的な違いを比較する必要があります。
従来の産業オートメーション(固定・ルールベース):
[固定コードの反復実行] ──► [床に固定された6軸アーム] ──► [単一動作] ──► (位置が1mmズレると停止・故障)

身体性フィジカルAI(VLA基盤モデル搭載ヒューマノイド):
[マルチカメラ空間認識 + 超高密度触覚センサー]
                           │
                           ▼
[視覚・言語・行動(VLA)ニューラル基盤モデル]
                           │
                           ▼
[リアルタイム軌道最適化 + 各関節モータートルク動的補正]
                           │
                           ▼
[適応型マニピュレーション(未知の物体へのゼロショット把持・組立)]
主要商用ヒューマノイドロボットの戦略的比較マトリックス(2026〜2027年)
以下の比較表は、主要な自動車および電子機器の生産工場で実証実験が進む主要ヒューマノイドプラットフォームを対比したものです。
| プラットフォーム・開発元 | 主要アクチュエータ構造 | 推論・制御コンピューティング | 自由度(DoF) | 連続稼働時間 | 主な産業導入領域 |
|---|---|---|---|---|---|
| Figure 02(Figure AI) | 独自開発の電気機械式高トルクアクチュエータ | 車載デュアル高性能ニューラルNPU | 40以上(16自由度の精密ハンド) | 約5時間(急速バッテリースワップ対応) | 自動車用板金部品の配置・工場間物流 |
| Tesla Optimus Gen 3 | ローラースクリュー&回転型アクチュエータ | Tesla専用FSD/HW4車載推論コンピュータ | 28全身自由度 + 22自由度ハンド | 約8時間(フルシフト対応) | EVバッテリーパック組立・部品搬送 |
| Boston Dynamics Atlas | 完全電動高出力ロータリーアクチュエータ | 分散リアルタイム認識制御サーバー | 人間の全関節可動域と同等の柔軟性 | 約4〜5時間 | 重量部品の仕分け・運搬・高リスク保守作業 |
| Agility Robotics Digit | ハイブリッド二足歩行リンケージ機構 | エッジ知覚 + クラウドフリート管理 | トートボックス・コンテナ搬送に特化 | 約6時間 | 物流倉庫クロスドッキング・出荷ピッキング |
フィジカルAIを支える3大技術的ブレークスルー
ヒューマノイドロボットが扱いづらい研究用プロトタイプから実用的な工場作業員へと進化した背景には、3つの重大な技術革新があります。
1. 視覚・言語・行動(VLA)基盤モデルの確立
初期のロボット制御では、指先を数ミリ動かすだけでも運動学の方程式を記述する必要がありました。現代のVLAモデルは、ステレオカメラ映像と「アルミ製ヒートシンクを掴み、サーマルパッドを上に向けてブラケットに固定せよ」といった自然言語の指示を直接解釈し、200Hzの高周波で全関節のモータートルク指令を直接出力します。物理エンジン(NVIDIA Isaac Simなど)での数百万時間の強化学習により、部品の形状や照明が変化してもゼロショット適応が可能です。
2. 人間の皮膚に匹敵する高密度触覚センサー
人間の手には数千個の機械受容体があり、滑りや摩擦、表面の質感を瞬時に感知します。最新のロボットハンドは、指先に弾性光学的触覚アレイとマイクロ歪みゲージを統合しています。これにより、ヒューマノイドはデリケートなリチウムイオンパウチセルを傷つけずに持ち上げ、そのまま工具に持ち替えて高トルクでネジ締め作業を実行できます。(関連記事:自律型システムにおけるエッジAIの進化)
3. 半固体・全固体電池の pelvic シャーシ統合
かつての油圧式・電動ヒューマノイドは、稼働時間がわずか60〜90分程度に制限されていました。エネルギー密度の高い固体電池パックを骨盤シャーシに直接埋め込む構造設計により、1回の充電で5〜8時間の連続フルシフト稼働が実現し、非接触ワイヤレス充電ドックとの併用によりダウンタイムがほぼゼロになりました。(関連記事:全固体電池とEVの技術進化)
経済的投資対効果(ROI):工場の導入コスト計算
工場のオペレーション責任者(COO)にとって、ヒューマノイド導入の意思決定基準は**総所有コスト(TCO)**と従来型ロボットや人件費との比較にあります。
- Hardware-as-a-Service(HaaS)モデルの浸透: 1台あたり15万ドル以上の初期資本投資を行う代わりに、現代のヒューマノイドは1時間あたり18〜25ドルの従量課金サービスとして提供されています。これにはハードウェアリース、ソフトウェア更新、予防保守がすべて含まれます。
- 既存工場設備(ブラウンフィールド)への即時適合: 従来の自動化では、床のコンクリートを削り直し、防護柵を設置する大がかりな改修が必要でした。ヒューマノイドは人間のサイズと可動域に合わせて作られているため、階段を上り、標準規格のドアを通り、人間用の作業台や工具をそのまま使用できます。
- 作業員の労災リスク排除と労働力不足解消: 自動車の床下への防錆剤塗布や重量部品の持ち上げなど、身体的負担の大きい危険作業をロボットが代替することで、巨額の労災コストが削減され、製造業における深刻な人手不足が解消されます。
よくある質問(FAQ)
ヒューマノイドロボットは従来の産業用アームロボットと何が違うのですか?
従来の産業用アームは単一の作業台にボルトで固定され、周囲の環境変化に柔軟に対応できません。一方、ヒューマノイドロボットは二足歩行による高い移動性、全方位の立体視覚、フィジカルAIを備えており、工場内を自律移動しながら障害物を回避し、人間のために設計された道具や作業スペースを使って多種多様な作業を柔軟に実行できます。
ヒューマノイドロボットは人間の作業員の隣で安全に作業できますか?
はい。最新のヒューマノイドは、外力を受けると柔軟に変形・減速するコンプライアンス制御アクチュエータ、多重LiDAR、リアルタイム衝突予測ニューラルネットワークを備えています。人間がロボットの動作範囲内に予期せず侵入した場合、わずか15ミリ秒以内にモータートルクが自動遮断され、安全に停止します。
現在のヒューマノイド導入における最大の課題は何ですか?
2026年時点における主な技術的課題は、複雑な指先作業を行う際のエッジ推論レイテンシ(遅延)、連続高負荷作業時における小型アクチュエータの排熱管理、および国ごとの安全規格認証(OSHAやEU機械指令など)の標準化です。
フィジカルAIの普及は製造業の雇用にどのような影響を与えますか?
単純な大量解雇を引き起こすのではなく、先進国で深刻化している工場労働力の構造的不足を補う役割を果たしています。危険で反復的な夜勤作業をロボットが担う一方で、人間の従業員はロボットフリートの監視、メンテナンスエンジニア、高度な品質管理スペシャリストへと職務を移行しています。