الذكاء الاصطناعي المادي والروبوتات البشرية المستقلة: التحول الصناعي في التصنيع 2026–2027
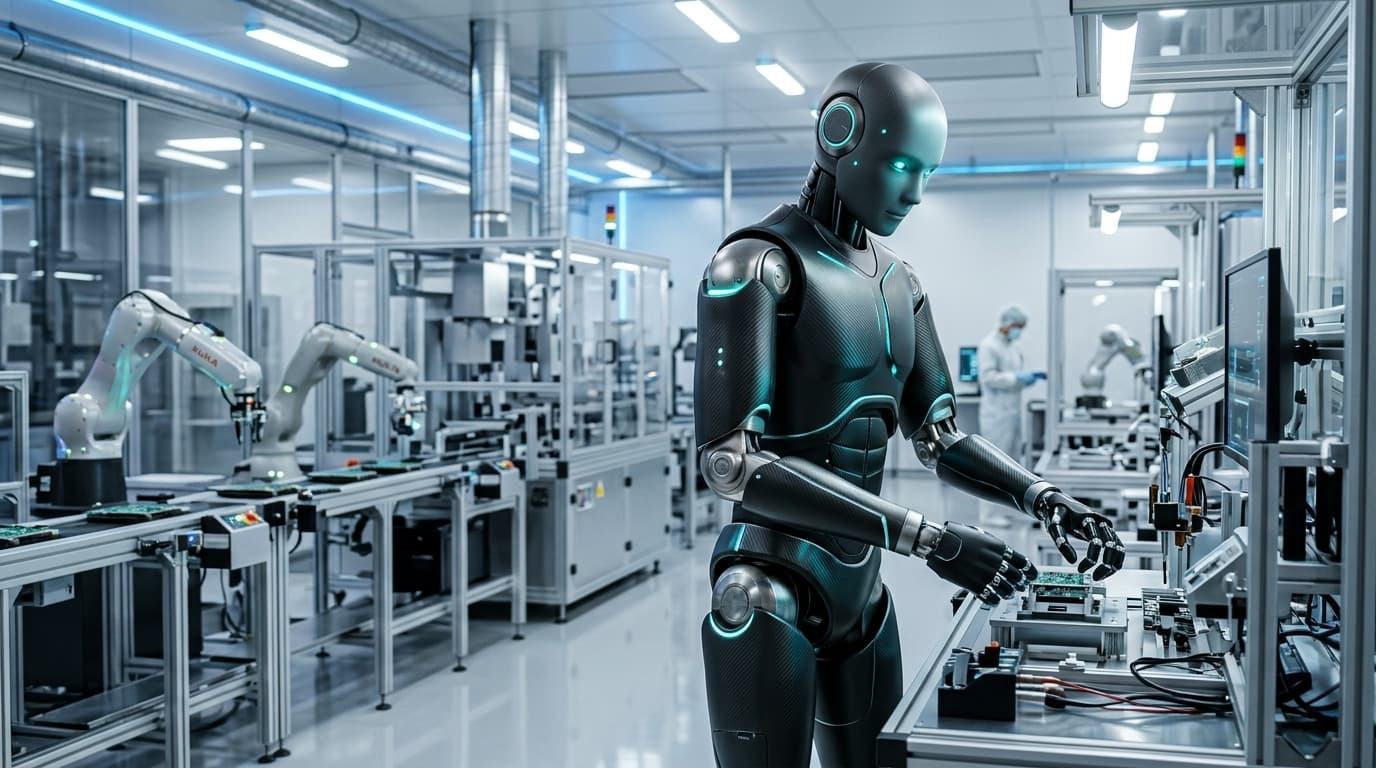
إجابة سريعة: يمثل تقارب الذكاء الاصطناعي المادي (Physical AI) مع الروبوتات البشرية ثنائية الأرجل التجارية أكبر اضطراب في قطاع التصنيع منذ إدخال أذرع اللحام الروبوتية في مصانع السيارات خلال سبعينيات القرن الماضي. وعلى عكس الروبوتات الصناعية الثابتة القديمة التي تتطلب أقفاص أمان صارمة وبرمجة محددة مسبقًا، تعتمد روبوتات الجيل الجديد لعامي 2026–2027 (مثل Figure 02 وTesla Optimus Gen 3 وBoston Dynamics Atlas) على نماذج الأساس للرؤية واللغة والعمل (VLA) متعددة الوسائط. يمكن لهذه الأنظمة المستقلة تفسير البيئات المكانية ثلاثية الأبعاد في الوقت الفعلي، وتعميم مهارات التجميع الحركية، والتعاون بأمان جنبًا إلى جنب مع الفنيين البشريين دون الحاجة إلى إعادة تصميم المصنع.
على مدى أكثر من خمسة عقود، تميزت الأتمتة الصناعية بالدقة والصلابة والنفقات الرأسمالية الضخمة. تفوقت الأذرع الروبوتية الثقيلة ذات المحاور الستة والمثبتة بمسامير على أرضيات المصانع في أداء مهام متكررة واحدة لملايين المرات بدقة متناهية. ومع ذلك، فإن أي انحراف بمقدار ملليمتر واحد في موضع القطعة أو زاوية الإضاءة كان يتسبب في توقف خط الإنتاج بأكمله.
في عامي 2026–2027، يشهد المشهد الصناعي تحولًا جذريًا يقوده الذكاء الاصطناعي المادي، وهو التكامل المتجسد للشبكات العصبية العميقة مع المشغلات الميكانيكية الروبوتية وأجهزة الاستشعار اللمسية الدقيقة. تنتقل الروبوتات البشرية من مجرد عروض تجريبية في المختبرات إلى عمليات نشر تجريبية وتجارية فعلية عبر مصانع تجميع السيارات، وحزم أشباه الموصلات، وسلاسل إمداد الطيران.
التطور المعماري: الأتمتة الثابتة في مواجهة الذكاء الاصطناعي المادي المتجسد
لفهم أسباب استثمار الشركات الصناعية الكبرى مليارات الدولارات في أساطيل الروبوتات البشرية، يجب مقارنة أساليب الأتمتة التقليدية بالبنى العصبية المتجسدة:
الأتمتة الصناعية التقليدية (المعتمدة على القواعد الثابتة):
[أكواد برمجية ثابتة] ──► [ذراع سداسي المحاور مثبت بالأرض] ──► [حركة تكرارية واحدة] ──► (يتعطل عند انحراف 1 مم)

الذكاء الاصطناعي المادي المتجسد (نماذج VLA الأساسية):
[استشعار مكاني ثلاثي الأبعاد متعدد الكاميرات + مصفوفة لمسية عالية الحساسية]
                           │
                           ▼
[نموذج الأساس العصبي متعدد الوسائط: الرؤية واللغة والعمل (VLA)]
                           │
                           ▼
[تحسين المسار الحركي في الوقت الفعلي + تعديل عزم دوران المحركات (200 هرتز)]
                           │
                           ▼
[أداء يدوي متكيف (إمساك وتجميع الأجسام المتغيرة بدون تدريب مسبق)]
مصفوفة المقارنة الاستراتيجية: منصات الروبوتات البشرية الرائدة (2026–2027)
يقارن الجدول التالي أبرز المنصات التجارية التي تخضع للاختبار والتشغيل التجريبي في المنشآت الصناعية المتقدمة:
| المنصة والشركة المصنعة | هندسة المشغلات والمحركات الأساسية | معالج الحوسبة والاستدلال المدمج | درجات الحرية الحركية (DoF) | زمن التشغيل المتواصل | نطاق النشر الصناعي الأساسي |
|---|---|---|---|---|---|
| Figure 02 (Figure AI) | مشغلات كهروميكانيكية مخصصة مدمجة | معالج عصبي مزدوج عالي الأداء (NPU) | أكثر من 40 درجة حرية (16 درجة للأيدي) | ~5 ساعات (بطارية قابلة للتبديل السريع) | تركيب صفائح هياكل السيارات والخدمات اللوجستية |
| Tesla Optimus Gen 3 | براغي بكرية كوكبية ومشغلات دورانية | كمبيوتر الاستدلال المخصص Tesla FSD/HW4 | 28 درجة للجسم + 22 درجة للأيدي | ~8 ساعات (وردية عمل كاملة) | تجميع حزم بطاريات السيارات وتوزيع الأجزاء |
| Boston Dynamics Atlas | مشغلات دورانية كهربائية عالية العزم | خوادم حاسوبية موزعة للإدراك الحركي | نطاق حركة يحاكي المفاتيح الحيوية للبشر | ~4 إلى 5 ساعات | فرز الأوزان الثقيلة، الرفع، والصيانة في بيئات خطرة |
| Agility Robotics Digit | آلية ربط كينماتيكية هجينة ثنائية الأرجل | إدراك طرفي + إدارة أسطول سحابية | مصمم خصيصًا لحمل صناديق البضائع | ~6 ساعات | فرز ونقل الطرود وإدارة المستودعات اللوجستية |
الاختراقات التقنية الجوهرية التي تقود الذكاء الاصطناعي المادي
ساهمت ثلاثة ابتكارات تكنولوجية أساسية في تحويل الروبوتات البشرية من نماذج بحثية بطيئة إلى عمال مؤهلين في المصانع:
1. نماذج الرؤية واللغة والعمل (VLA) العصبية
كانت الروبوتات السابقة تتطلب معادلات حركية معقدة لكل حركة ملليمترية في الذراع. على النقيض من ذلك، تتلقى نماذج VLA مقاطع فيديو مجسمة عالية الدقة وتعليمات باللغة الطبيعية (مثل: "التقط مبرد الألمنيوم، واجعل الوسادة الحرارية متجهة للأعلى، ثم ثبته في تجويف الهيكل"). ثم تصدر النماذج أوامر عزم دوران محركات المفاصل بتردد 200 هرتز. وبفضل التدريب المسبق لملايين الساعات في محاكيات الفيزياء الافتراضية (مثل NVIDIA Isaac Sim)، تُظهر الروبوتات قدرة مذهلة على التكيف مع المنتجات الجديدة بدون تدريب مسبق.
2. الاستشعار اللمسي فائق الدقة والأيدي الحركية الرشيقة
تحتوي الأيدي البشرية على آلاف المستقبلات الميكانيكية التي ترصد الانزلاق وملمس الأسطح في أجزاء من الثانية. تدمج الأيدي الروبوتية الحديثة مصفوفات لمسية بصرية مرنة ومقاييس انفعال دقيقة في أطراف الأصابع. يتيح ذلك للروبوت التعامل مع خلايا بطاريات الليثيوم الحساسة دون إتلافها، ثم الانتقال فورًا لاستخدام أدوات الربط الميكانيكية وتطبيق عزم دوران قوي. (اقرأ مقالنا حول الذكاء الاصطناعي الطرفي في الأنظمة المستقلة).
3. دمج بطاريات الحالة الصلبة في هيكل الحوض
كانت الروبوتات الهيدروليكية والكهربائية القديمة تعاني من محدودية وقت التشغيل (60 إلى 90 دقيقة فقط). ساهم دمج بطاريات الحالة الصلبة وشبه الصلبة مباشرة داخل هيكل الحوض الحامل في مضاعفة كثافة الطاقة، مما يمنح الروبوت القدرة على العمل لمدة 5 إلى 8 ساعات متواصلة بشحنة واحدة، مع الاستفادة من منصات الشحن اللاسلكي السريع لتقليل وقت التوقف. (استكشف مقالنا حول بطاريات الحالة الصلبة وتطور السيارات الكهربائية).
العائد الاقتصادي على الاستثمار (ROI): حساب تكاليف النشر في المصانع
بالنسبة لمديري المصانع ورؤساء العمليات التشغيلية (COO)، يعتمد قرار الاستثمار على التكلفة الإجمالية للملكية (TCO) مقارنة بالعمالة البشرية والأتمتة التقليدية:
- نموذج الأجهزة كخدمة (HaaS): اعتمدت معظم الشركات المصنعة للروبوتات نموذج الدفع بالساعة بدلاً من طلب استثمار رأسمالي باهظ يتجاوز 150,000 دولار لكل وحدة. تدفع الشركات معدل تشغيل يتراوح بين 18 إلى 25 دولارًا لكل ساعة عمل، وهو ما يغطي تأجير الأجهزة، وبرامج إدارة الأسطول، والصيانة الوقائية، والتحديثات البرمجية الدورية.
- التوافق التام مع المصانع الحالية: تتطلب الأتمتة التقليدية إعادة بناء تخطيطات المصانع وتركيب حواجز حديدية ثقيلة. أما الروبوتات البشرية فقد صُممت لتناسب بيئة البشر: فهي تصعد السلالم العادية، وتعبر من الأبواب القياسية، وتستخدم طاولات العمل والأدوات المصممة أصلاً للفنيين البشريين.
- الحد من إصابات العمل والتغلب على نقص العمالة: إن تكليف الروبوتات بالمهام الشاقة والمتكررة (مثل رش المواد المانعة للتسرب تحت هياكل السيارات وحمل الأوزان الثقيلة) يلغي نفقات تعويضات إصابات العمل الباهظة، ويسد النقص الحاد في العمالة الصناعية في المجتمعات المتقدمة.
الأسئلة الشائعة (FAQ)
ما الذي يميز الروبوت البشري عن أذرع الأتمتة الصناعية التقليدية؟
تظل الأذرع الروبوتية التقليدية مثبتة بمسامير في محطة عمل واحدة وتعتمد على برمجة جامدة دون أي مرونة للتعامل مع التغيرات المحيطة. في المقابل، تتمتع الروبوتات البشرية بالقدرة على الحركة المستقلة على قدمين، والرؤية الشاملة، والذكاء الاصطناعي المادي، مما يتيح لها التنقل في المصانع، واستخدام الأدوات البشرية، وأداء مهام متنوعة دون الحاجة إلى تعديل البنية التحتية للمصنع.
هل الروبوتات البشرية آمنة للعمل بجوار العمال البشريين في نفس المحطة؟
نعم. تتضمن الأنظمة البشرية الحديثة بنية أمان متعددة الطبقات تشمل مشغلات ميكانيكية مرنة ومتحكم فيها بالامتثال، ورادارات ليدار وكاميرات عمق ثلاثية الأبعاد، وشبكات عصبية للتنبؤ بالتصادم في الوقت الفعلي. إذا دخل عامل بشري فجأة في مسار حركة الروبوت، ينخفض عزم دوران المحركات إلى الصفر في غضون 15 مللي ثانية، مما يوقف الحركة بأمان تام قبل حدوث أي تلامس.
ما هي أكبر التحديات التشغيلية التي تواجه نشر الروبوتات البشرية اليوم؟
تتمثل التحديات الرئيسية في عام 2026 في تقليل زمن استجابة الاستدلال الحاسوبي الطرفي أثناء التعامل اليدوي الدقيق مع الأجسام غير المنتظمة، وتبريد المحركات المدمجة أثناء تشغيلها بأحمال ثقيلة ومستمرة، وتوحيد معايير شهادات السلامة الصناعية الدولية.
كيف يؤثر الذكاء الاصطناعي المادي على أسواق العمل في قطاع التصنيع؟
بدلاً من التسبب في بطالة جماعية مفاجئة، تعالج الروبوتات البشرية النقص المزمن في العمالة الصناعية في الدول المتقدمة. يتولى الروبوت المهام المتكررة والخطيرة وفي نوبات العمل الليلية، بينما تتم ترقية وتأهيل الفنيين البشريين ليصبحوا مشرفين على أساطيل الروبوتات، ومهندسي صيانة متقدمة، ومسؤولي جودة شاملة.
مقالات ذات صلة
الضوئيات السيليكونية والروابط البصرية: كسر جدار النطاق الترددي واستهلاك الطاقة لمراكز الذكاء الاصطناعي في 2026
إنترنت الأشياء المحيطة والحوسبة الخالية من الطاقة: كيف تُحدث أجهزة الاستشعار التي لا تحتوي على بطاريات ثورة في سلاسل التوريد الصناعية